第43届全国物理复赛
- 下载
- 2026/9/22
- 7 次
- 349 K
1.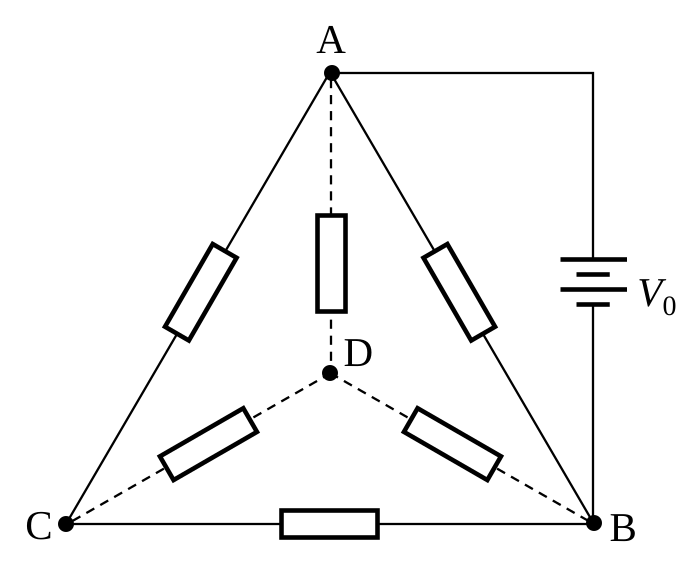 如图,6 个非线性电阻连成正四面体网络,顶点记为 A、B、C、D,导线电阻忽略不计。图中,连接 i,j(i,j = A、B、C、D)两顶点直线上的电阻的伏安特性为 I = cijV3,其中,V 为该电阻两端的电压降,I 为沿电压降方向流过该电阻的电流,cij 为该电阻的非线性系数。已知 cAB = κ/9,cAD = cCB = 16κ,cAD = cCB = κ,cCD = 8κ,其中 κ 为大于零的常量。在顶点 A 与 B 之间施加恒定电压 V0(V0 > 0),总电流从 A 流入,从 B 流出。求总电流 I总 和 A、B 两点间的等效电阻 Req。
【答案】
I总 = κV03
Req(V0) = \(\dfrac{1}{{\kappa V_0^2}}\)
2. 如图是机器人在刚性水平地面向右跑步的弹簧-质点模型,其中机器人被简化为质量为 m 的质点和一根与之相连、劲度系数为 k 的轻质直弹簧腿。跑步过程可以分解为弹簧腿从着地到离地、然后腾飞再到着地的一系列过程的组合。整个跑步过程中弹簧腿和质点始终在一个竖直平面内运动,每次着地时腿与地面的夹角都为 α0(α0 小于但接近 90°)。弹簧腿从着地到离地的过程中,腿和地面的接触点不动,弹簧腿会伸缩但不会弯曲,且其长度变化量远小于其自由长度 l0;在此过程中,弹簧腿也会绕其与地面的接触点转动,但其与地面的夹角总是接近 90°。
弹簧腿某次刚着地时,长度为 l0,绕其与地面的接触点顺时针转动的角速度大小为 ω。以水平地面为势能零点,已知弹簧腿-质点系统的机械能为 E。以弹簧腿刚着地的时刻为时间零点,在弹簧腿此次从着地到离地的过程中,求
(1)弹簧腿的长度随时间变化的关系, 及其刚离地的时刻 tʹ。
(2)弹簧腿转过的角度 Δφ(需保留至非零结果)。
已知重力加速度大小为 g。已知 ω2 > g/l0。不计弹簧腿和地面接触点处的摩擦力矩,忽略空气阻力。弹簧腿与地面之间的夹角的正弦虽然近似为 1,但此角度的时间变化率不可忽略。计算过程中仅保留至弹簧腿相对形变量的一阶小量。
【答案】
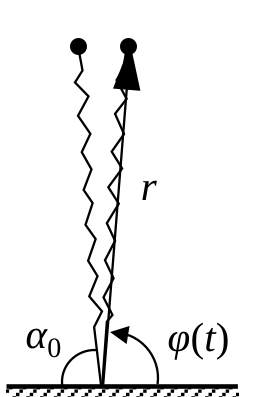 (1)\(r(t) = {l_0}[1 + \dfrac{{{\omega ^2} - {\nu ^2}}}{{{\Omega ^2}}}(1 - \cos \Omega t) - \dfrac{{\sqrt {{{\tilde \omega }^2} - 2{\nu ^2} - {\omega ^2}} }}{\Omega }\sin \Omega t]\)
\(t' = \dfrac{2}{\Omega }\arctan \dfrac{{\Omega \sqrt {{{\tilde \omega }^2} - 2{\nu ^2} - {\omega ^2}} }}{{{\omega ^2} - {\nu ^2}}}\)
(2)\(\Delta \varphi = \dfrac{{2\omega }}{{{\Omega ^2}}}\left[ {\left( {{\Omega ^2} + 2{\nu ^2} - 2{\omega ^2}} \right)arn\tan \left( {\dfrac{{\Omega \sqrt {{{\tilde \omega }^2} - 2{\nu ^2} - {\omega ^2}} }}{{{\omega ^2} - {\nu ^2}}}} \right) + 2\Omega \sqrt {{{\tilde \omega }^2} - 2{\nu ^2} - {\omega ^2}} } \right]\)
3. 如图所示,一大小可忽略的磁偶极子固定于坐标系 Oxyz 中的(0,0,h)(h > 0)点,方向限制在 xz 平面内;其磁矩
\[{\boldsymbol{m}} = m(\sin \theta \hat {\boldsymbol{x}} + \cos \theta \hat {\boldsymbol{z}})\]
其中磁矩大小 m > 0,且恒定不变,θ 为磁矩方向与 z 轴正方向的夹角,\(\hat {\boldsymbol{x}}\) 和 \(\hat {\boldsymbol{z}}\) 分别是沿 x 轴和 z 轴正方向的单位矢量。z > 0 的区域为真空,z < 0 的区域为超导体或介质。z > 0 区域的磁场可等效为上述磁偶极子的磁场与一个镜像磁偶极子产生的磁场的叠加。
已知:任一磁矩为 m 的磁偶极子在真空中的磁感应强度 B 为
\[{\boldsymbol{B}}({\boldsymbol{r}}) = \frac{{{\mu _0}}}{{4\pi {r^3}}}\left[ {3({\boldsymbol{m}} \cdot \hat {\boldsymbol{r}})\hat {\boldsymbol{r}} - {\boldsymbol{m}}} \right]\]
其中,r 为从磁偶极子所在位置指向场点的矢径,\(\hat {\boldsymbol{r}}\) 为 r 方向的单位矢量,μ0 为真空磁导率。
(1)对于(0,0,h)处的磁偶极子 m,
(1.1)若 z < 0 区域为理想超导体,其内部的磁感应强度为零, 求镜像磁偶极子的磁矩 mS;
(1.2)若 z < 0 区域为磁导率 μ → ∞ 的理想软磁体,求镜像磁偶极子的磁矩 mI。
(2)计算(0,0,h)处的磁偶极子分别在(1.1)和(1.2)两种情形下所受的力矩 τS 和 τI。
(3)若(0,0,h)处的磁偶极子可在 xz 平面内转动,并受到微弱阻尼,分别在(1.1)和(1.2)两种情形下求磁偶极子最终可能的稳定取向。
【答案】
(1.1)ms = msinθ \(\hat {\boldsymbol{x}}\) − mcosθ \(\hat {\boldsymbol{z}}\)
(1.2)mI = − msinθ \(\hat {\boldsymbol{x}}\) + mcosθ \(\hat {\boldsymbol{z}}\)
(2)τS = \(\dfrac{{{\mu _0}{m^2}}}{{32\pi {h^3}}}\)sinθcosθ \(\hat {\boldsymbol{y}}\)
τI = − \(\dfrac{{{\mu _0}{m^2}}}{{32\pi {h^3}}}\)sinθcosθ \(\hat {\boldsymbol{y}}\)
(3.1)θS = \(\frac{\pi }{2}\),\(\frac{{3\pi }}{2}\),即最终稳定取向为磁矩平行于界面。
(3.2)θI = 0,π,即最终稳定取向为磁矩垂直于界面。
4. 如图(a)所示,一质量为 m1 = 450 kg 的卫星沿赤道上空的圆轨道沿图示方向飞行,初始轨道离地面高度 h0 = 400 km。卫星底部悬挂一均匀的长直、轻质的刚性导电绳索,绳索始终处于卫星运行轨道平面内,绳索长度 L = 5.00 km,绳索总电阻 Rt = 200 Ω;绳索外包裹着一层轻质绝缘材料,下端接有一质量为 m2 = 50.0 kg 的等离子体接触器。卫星和接触器都可与轨道上的电离层交换电子,且绳索与卫星连接处装有轻质开关,开关闭合后绳索与等离子体构成闭合回路。等离子体、卫星和接触器的电阻、感抗均可忽略。在卫星与绳索所在高度上,地磁场可视为是均匀的,磁感应强度大小 B = 3.00×10⁻⁵ T,方向与卫星轨道平面垂直。忽略等离子体及大气阻力。已知引力常量 G = 6.67×10⁻¹¹ N·m2/kg2,地球质量 ME = 5.97×1024 kg,地球半径 RE = 6.37×10⁶ m。与轨道半径 r0 = RE + h0 相比,绳索长度可忽略。将卫星、绳索和接触器视为一个系统。
(1)为简单计,绳索不同位置处的速度均取为卫星速度。
(1.1)求系统在开关断开时绕地球转动的轨道速度 v0 与角速度 Ω0 的值。
(1.2)当绳索恰好处于径向时,闭合开关。求此时绳索中的感应电流强度 I 的值与电流的功率 P 的值。
(1.3)开关闭合后,假设系统绕地球每圈轨道高度变化远小于轨道半径,计算开关刚闭合后卫星轨道高度 h 随时间的变化率 \(\dfrac{{{\rm{d}}h}}{{{\rm{d}}t}}\) 的值;估算系统绕地球一圈后高度变化的值 Δh,系统在绕地球一圈的运动过程中,高度的变化率均可取本小问中得到的值,运行一圈的时间可取系统在离地面高度为 h0 时的周期。
 (2)如图(b),绳索在轨道平面内相对于径向 \({\hat {\boldsymbol{r}}}\) 转过角度 θ(0 ≤ θ < 90°),但仍保持接触器比卫星距地心更近。在随轨道转动的参考系(随系统质心作轨道运动,但不相对于地心参考系转动)中考虑以下问题:
(2.1)初始时,开关未闭合。准确到 \(\dfrac{L}{{{r_0}}}\) 的一阶,求卫星所受的重力与离心力的合力,及接触器所受的重力与离心力的合力,并验证上述两个合力之和近似为零。当偏角 θ 很小时, 证明绳索在 θ = 0 附近做简谐摆动,并求出摆动角频率 ω1 的表达式(用 Ω0 表示)。
(2.2)闭合开关后,在圆轨道近似下(圆轨道半径仍为 r0),求绳索受到的洛伦兹力沿轨道切向正向 \({\hat {\boldsymbol{\phi}}}\)(轨道速度方向)的分量 Fϕ (θ)和沿径向 \({\hat {\boldsymbol{r}}}\)(由地心向外为正向)的分量 Fr(θ) 的表达式。
(2.3)求(2.2)小问中的洛伦兹力对系统所施加的相对于系统质心的力矩(用 Ω0、θ 和其他题给变量表示),及绳索在新的平衡位置时与径向的夹角 θeq 在[0,90°)中的可能值。判断系统限于卫星轨道平面内,在新的平衡角度 θeq 处的稳定性;若是稳定的,求出绳索在 θeq 附近摆动的角频率 ω2 的值。
【答案】
(1.1)v0 ≈ 7.67 km/s,Ω0 ≈ 1.13×10⁻³ rad/s
(1.2)I ≈ 5.75 A,P ≈ 6.62 kW
(1.3)\({\left. {\dfrac{{{\rm{d}}h}}{{{\rm{d}}t}}} \right|_{h = {n_0}}}\) ≈ − 3.04 m/s,Δh ≈ − 16.9 km
(2.1)ω1 = \(\sqrt 3 \)Ω0
(2.2)Fϕ(θ) = − \(\dfrac{{{B^2}{L^2}{v_0}}}{{{R_{\rm{t}}}}}\)cos2θ
Fr(θ) = \(\dfrac{{{B^2}{L^2}{v_0}}}{{{R_{\rm{t}}}}}\)cosθsinθ 
(2.3)ω2 = 1.80×10⁻³ rad/s
5. 一均匀长方体木块的横截面为宽 2a、高 2b 的矩形,长度远大于 a、b。该木块密度为 ρ,浮于密度为 ρ0(ρ < ρ0)的液体中。重力加速度大小为 g。已知木块顶面的任何部分始终未入液面以下,底面任何部分也始终未浮出液面以上。为简单计,仅考虑木块受到的重力和竖直向上的浮力的作用。已知液面始终保持水平状态。
(1)如图(a),木块处于平衡状态时,高度方向浸入液体,浸深记为 h。
(1.1)求 h 的表达式。
(1.2)木块浸没在液面下的部分的重心称为浮心。求木块平衡时的浮心 B 到木块重心 G 的距离。
 (2)如图(b),取固定于木块的“随体坐标系”Gxy:坐标原点在木块重心 G,x 轴沿横截面的宽度方向,y 轴沿高度方向。某时刻,x 轴与水平液面夹角为微小角度 θ(图(b)与图(c)中 θ > 0),此时新浮心记为 Bʹ,如图(c)所示。木块长度方向始终水平。忽略液体的黏滞阻力及其因木块转动而引起液体流动导致的附加转动惯量。
(2.1)假设木块所受的浮力等于其重力,求随体坐标系中 x 轴与水平液面夹角为微小角度 θ 时水平液面的方程。
 (2.2)在一阶小角度近似下,求 Bʹ 在随体坐标系中的坐标 xBʹ、yBʹ(用 a、b、h、θ 表示)。
(2.3)过 Bʹ 的竖直线与 y 轴的交点 M 称为稳心。证明平衡时的浮心到稳心的距离为 \(\frac{{{a^2}}}{{3h}}\),求稳心的纵坐标 yM。当两参数 a/b 与 ρ/ρ0 之间满足何种条件时,系统是稳定的(即相对于平衡状态有微小偏离时,有恢复至平衡状态的趋势)?
(3)讨论木块的运动。
(3.1)假设木块所受的浮力等于其重力,写出木块作微小转动的运动方程,证明当 yM > 0 时其运动为简谐振动,并求其角频率 ωθ。讨论当 yM→0+ 时,ωθ 变化趋势。
(3.2)导出木块仅做上下微小平动时的运动方程,证明其运动为简谐振动,并求其角频率 ωγ,比较 ωθ 和 ωγ 的大小关系。
【答案】
(1.1)h = \(\dfrac{{2\rho }}{{{\rho _0}}}\)b
(1.2)yG − yB = (1 − \(\dfrac{{\rho }}{{{\rho _0}}}\))b
(2.1)y = − (1 − \(\dfrac{{2\rho }}{{{\rho _0}}}\))b + xtanθ
(2.2)xBʹ = \(\dfrac{{{a^2}}}{{3h}}\)θ
yBʹ = − b + \(\dfrac{{\rho }}{{{\rho _0}}}\))b + O(θ2) ≈ yB
(2.3)满足
\(\frac{{{a^2}{\rho _0}}}{{6\rho b}} > \left( {1 - \frac{\rho }{{{\rho _0}}}} \right)b\),或 \({\left( {\frac{a}{b}} \right)^2} > 6\frac{\rho }{{{\rho _0}}}\left( {1 - \frac{\rho }{{{\rho _0}}}} \right)\)
时,系统是稳定的。
(3.1)证明略。
\[{\omega _\theta } = \sqrt {\frac{{3g}}{{{a^2} + {b^2}}}\left[ {\frac{{{a^2}{\rho _0}}}{{6\rho b}} - (1 - \frac{\rho }{{{\rho _0}}})b} \right]} \]
yM→0+ 时,ωθ→0,系统接近失稳边界
(3.2)ωV = \(\sqrt {\dfrac{g}{h}} \)
ωθ < ωV
6.一均匀等离子体由数密度均为 n0 的自由电子和带一个元电荷的正离子组成,未受扰动时整体呈电中性。电子的电荷量和质量分别为 − e(e > 0)和 me;正离子质量远大于电子质量,可视为固定不动的均匀背景。已知真空的介电常量为 ε0。
(1)等离子体对内部电荷偏移的集体响应。如图,在等离子体中,沿 x 方向取一厚度为L的电子层;等离子体垂直于 x 方向的任一截面的尺度远大于 L;某时刻此电子层沿 x 方向的整体位移为 ξ(|ξ| ≪ L),分别在左右侧形成厚度均为为 |ξ| 净正电荷薄层和净负电荷薄层。
(1.1)求此时刻正、负电荷薄层之间的电场强度 E。
(1.2)写出正、负电荷薄层之间的电子整体位移 ξ 随时间变化的运动方程,说明其运动为简谐运动,并求其角频率 ωp。
等离子体对外部电场的静电响应。在等离子体中某点(记为原点)处放置一个电荷
量为 Q 的点电荷,导致等离子体中的电子重新分布,其数密度偏离 n0,变为 n(r),产生球对称的感应电势 φ(r),从而部分抵消外电场的电势(屏蔽效应)。已知 n(r) 满足玻尔兹曼分布
\[n(r) = {n_0}\exp \left( {\frac{{e\varphi (r)}}{{{k_{\rm{B}}}T}}} \right)\]
其中 kB 为玻尔兹曼常量,T 为此等离子体的绝对温度,|eφ| ≪ kBT。
(2.1)将玻尔兹曼分布中的指数函数展开到指数的一阶,求电子数密度的改变量 δn(r) ≡ n(r) − n0 和在 r > 0 处等离子体的净电荷密度 ρq(r)(两结果均用 φ(r) 等表示)。
(2.2)已知 φ(r)(r > 0)满足如下的静电势方程
\[\frac{1}{r}\frac{{{{\rm{d}}^2}(r\varphi (r))}}{{{\rm{d}}{r^2}}} = \frac{{\varphi (r)}}{{\lambda _{\rm{D}}^2}}\]
其中 λD 为德拜长度,可定义为
\[{\lambda _{\rm{D}}} = \sqrt {\frac{{{\varepsilon _0}\varphi (r)}}{{{\rho _{\rm{q}}}(r)}}} \]
试在电子数密度的一阶扰动近似下求 λD,用ε0、kB、T、n0 和 e 表示。
(2.3)求解(2.2)中满足静电势方程的解 φ(r),并说明 r ≪ λD 和 r ≫ λD 时电势 φ(r) 的特点。提示:此方程的解的形式为 \(\varphi (r) = \dfrac{{A{{\rm{e}}^{ - r/{\lambda _{\rm{D}}}}} + B{{\rm{e}}^{r/{\lambda _{\rm{D}}}}}}}{r}\),其中 A、B 为特定常量;当 r → 0 时 φ(r) → \(\dfrac{Q}{{4\pi {\varepsilon _0}r}}\)。
(3)等离子体对外部周期变化的电磁波作用的响应。一角频率为 ω、波数为 k 的外部电磁波的电场 E = E0e−iωt + ikx。忽略电子之间以及电子与正离子背景之间的碰撞,电子在此电场作用下的位移为 η(t),产生电极化强度 P = − n0eη,满足 P = ε0[ε(ω) − 1]E,其中 ε(ω) 为相对介电函数。
(3.1)设电子位移为 η(t) = η0e−iωt,求 η0 及 ε(ω),其中 ε(ω) 用 ωp 和 ω 表示。
(3.2)已知电磁波在等离子体中的色散关系为 k2c2 = ε(ω)ω2,利用(3.1)的结果求 k 与 ω 的关系,并求可以在该等离子体中传播的电磁波的角频率范围。
(3.3)取典型太阳风等离子体数密度 n0 ~ 107 m−3,e ~ 10−19 C,me ~ 10−30 kg,ε0 ~ 10−11 F/m,c ~ 108 m/s,估算此等离子体中允许传播的电磁波的频率范围。将其与可见光频率fvis ~ 1014 Hz比较,判断太阳风对可见光是否透明,并从电子响应特性的角度解释原因。
【答案】
(1.1)E = \(\dfrac{{{n_0}e}}{{{\varepsilon _0}}}\)ξ \({\hat {\boldsymbol{x}}}\)
(1.2)\({m_e}\ddot \xi = - \dfrac{{{n_0}{e^2}}}{{{\varepsilon _0}}}\xi \)
这是简谐运动的方程。上式对电子层中的所有电子都是成立的,因而电子层作简谐运动,运动的角频率为
ωp = \(\sqrt {\dfrac{{{n_0}{e^2}}}{{{m_e}{\varepsilon _0}}}} \)
(2.1)δn(r) = \(\dfrac{{{n_0}e\varphi (r)}}{{{k_{\rm{B}}}T}}\)
ρq(r) = − \(\dfrac{{{n_0}{e^2}}}{{{k_{\rm{B}}}T}}\)φ(r)
(2.2)λD = \(\sqrt {\dfrac{{{\varepsilon _0}{k_{\rm{B}}}T}}{{{n_0}{e^2}}}} \)
(2.3)
当 r ≪ λD 时,电势近似为未被屏蔽的库仑势;
当 r ≫ λD 时,电子重新分布产生的感应电荷显著抵消外部电荷的电场,电势被指数压低。故点电荷的静电影响主要局限在德拜长度 λD 以内。
(3.1)\({\eta _0} = \dfrac{{e{{E'}_0}}}{{{m_e}{\omega ^2}}}\)
\(\varepsilon (\omega ) = 1 - \dfrac{{\omega _{\rm{p}}^2}}{{{\omega ^2}}}\)
(3.2)\({k^2} = \dfrac{{{\omega ^2} - \omega _{\rm{p}}^2}}{{{c^2}}}\)
当 ω > ωp 时,k2 > 0,电磁波可以在等离子体中传播;当 ω < ωp 时,k2 < 0,k 为虚数,电磁波的电磁场随空间衰减,不能在等离子体中传播。
(3.3)f > fp ~ 104 Hz
题中给出的可见光频率
fvis ~ 1014 Hz ≫ fp
这说明等离子体中的电子无法响应快速变化的可见光电场,因此太阳风对该可见光是透明的。
7. 光在折射率均匀的介质中沿直线传播,但当折射率呈周期性的空间分布时,某些频率的入射光会被强烈地反射。这类折射率呈周期性空间分布的材料被称为光子晶体。假设所有介质都是线性的和非磁性(μ = 1)的,折射率 n 均为实数。真空中的光速记为 c,单色光波的电场写为 Re{E(x)e−iωt},其中 E(x) 是 x 处的电场幅,ω 是角频率,t 为时间。角频率为 ω 的平面光波在真空中的波矢大小为 k = ω/c。
(1)单界面情形。如图(a),x < 0 区域介质的折射率为 n1,x > 0 区域介质的折射率为 n2;一角频率为 ω 的平面光波从左侧正入射。已知界面处两侧电场的强度 E 及其导数 dE/dx 连续。入射、反射和透射波的电场幅分别记为 Ei(x)、Er(x)、Et(x)。
界面处的反射系数定义为 r = Er/Ei,透射系数定义为 t = Et/Ei,试分别导出 r 和 t 与界面两侧折射率的关系。
 (2)一维层状光子晶体情形。如图(b),x < 0 区域的介质的折射率为 n1;晶体的第一界面为 x = 0;0 < x < d2 区域的介质的折射率为 n2;d2 < x < d1 + d2 区域的介质的折射率为 n1;此后,前述两层结构作为一个周期依次排列;一共有 N 个完整的周期;x > N(d1 + d2)区域的介质的折射率为 n1,一单色平面光波从 x < 0 区域沿 + x 方向正入射到此光子晶体,x = 0 处的总反射系数依赖于单色平面波的角频率 ω。当 N ≫ 1 时,如果改变入射光的角频率,在不同角频率处反射系数的模会出现一系列主极大。
(2.1)考虑折射率 n1 和 n2 的差 δn = n1 – n2 是小量的情形。试导出 x = 0 处的总反射系数 rtot 的模(用 N、δn、d1、d2、k、n1、n2 表示),结果仅保留至小量 δn 的一阶项。并求一般情况下 rtot 的模的第 m 个可能的主极大的角频率 ωm 的表达式(m = 1,2,3,…;角频率 ω 从小到大),上述 ωm 满足什么条件时,对应的主极大不能实现(缺级)。如果在 ωm 处缺级,令 ω = ωm + ϵ,ϵ 为小量,求 rtot(ωm + ϵ) 的模的近似表达式(保留至非零的领头阶)。
(2.2)定义等效波矢的大小 \(\bar k\) = k\(\bar n\),其中 \(\bar n\) = (n1d1 + n2d2)/(d1+ d2) 为此一维光子晶体的平均折射率。若以角频率为 ωm 的光波正入射到此光子晶体,导出此光波在光子晶体中从向前的等效波矢 \(\bar k\) 到向后的等效波矢 − \(\bar k\) 的变化量与空间周期长度 (d1+ d2) 的关系,并说明这个关系的物理含义。
【答案】
(1)t = 1 + r = \(\dfrac{{2{n_1}}}{{{n_1} + {n_2}}}\)
(2)(2.1)
rtot = \(r(1 - {e^{2ik{n_2}{d_2})}})\dfrac{{1 - {e^{2iNk(}}^{{n_1}{d_1} + {n_2}{d_2})}}}{{1 - {e^{2ik(}}^{{n_1}{d_1} + {n_2}{d_2})}}}\)
kmn2d2 = lπ,对于给定的 m,l 为小于 m 的某一确定正整数
为主极大不能实现的条件。此条件对应的 ωm 满足的关系式为 ωm = \(\dfrac{{l\pi c}}{{{n_2}{d_2}}}\)
|rtot(ωm + ϵ)| = \(\dfrac{{2N{n_2}{d_2}}}{{c({n_1} + {n_2})}}\) |δn| ϵ
(2.2)2km(n1d1 + n2d2) = 2mπ
当入射光的波矢满足发生主极大条件时,经一个“完整周期”往返后回到起点的反射光和此起点处界面反射的光同相位,因此两者相干加强;同理,经 2 个和 2 个以上的“完整周期”往返后返回的反射光均与此处界面的反射光相干加强,这些反射光彼此之间也相干加强,由此形成主极大。